Domain web-gadget.de kaufen?
Wir ziehen mit dem Projekt
web-gadget.de um.
Sind Sie am Kauf der Domain
web-gadget.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain web-gadget.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **


Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
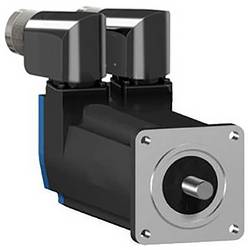
Schneider Electric Servomotor BSH0552P22F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,8 Nm und erreicht ein Spitzendrehmoment von 2,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 670 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2755,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
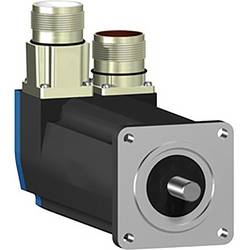
Schneider Electric Servomotor BSH0553P02A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2199,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
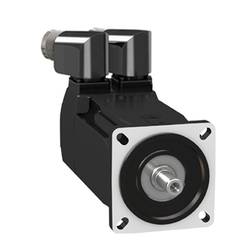
Schneider Electric Servomotor BSH0553P11F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2075,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie funktioniert ein Servomotor und wofür wird er in der heutigen Technologie eingesetzt?
Ein Servomotor ist ein elektrischer Motor, der durch ein Steuersignal gesteuert wird, um eine präzise Bewegung zu erzeugen. Er enthält ein Feedback-System, das die Position des Motors kontinuierlich überwacht und korrigiert. Servomotoren werden in der Robotik, CNC-Maschinen, Drohnen, Kameras und anderen Anwendungen eingesetzt, die eine präzise und wiederholbare Bewegung erfordern. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **

Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Grohe Servomotor 42612 für WC-Elektronik 42612000GROHE Servomotor 42612, für GROHE WC-Elektronik ✓ Original-Ersatzteil von GROHE ✓ Original-Ersatzteile direkt bei uns erhältlich Beschreibung für Infrarot-Elektronik für WC-Spülkästen mit Adapterkabel für den Austausch bei 43 281 000 Passend für GROHE WC-Steuerung für Hand-Fernbetätigung 38934, für Wandeinbau-Spülkästen 6 - 9 l, zum Anschluss eines oder mehrerer potenzialfreier Taster, edelstahl GROHE Infrarot-Elektronik Tectron Surf 38699_1, für WC-Spülkasten GD 2, mit Trafo 100-230 V AC, 50-60 Hz, 6 V DC, chrom GROHE Funk-Elektronik 38759, für WC, WC-Funk-Empfangsmodul 868,4 MHz, für Stützklappgriffe mit Sender, mit Trafo 100-230 V AC, 50-60 Hz, 6 V DC, edelstahl GROHE Infrarot-Elektronik Tectron Skate Bluetooth 37504, für WC, mit Trafo 100-240 V AC, 50-60 Hz, 6,75 V DC, chrom GROHE Funk-Elektronik 38778, mit Trafo 100-230 V AC, 50-60 Hz, 6 V DC, für eine zusätzliche Abdeckplatte für manuelle Auslösung Technische Daten Modellnummer 42612 Länge 133 mm Breite 122 mm Höhe 93 mm Gewicht 0,32 kg Hersteller-Nr. 42612000 EAN 4005176712722 Hinweis: Die Ersatzteilverwendung finden Sie allgemein in den Ersatzteillisten der betroffenen Produkte.213,07 €*Versand: 7,70 €Sichere Weiterleitung zum Anbieter
-
Elektronisches Gadget mit einzigartigen Funktionen - Innovative TechnologieDieses elektronische Gadget bietet eine Vielzahl spezieller Funktionen, die den Alltag erleichtern. Es ist kompakt, leicht und einfach zu bedienen. Das Gerät ist für den täglichen Gebrauch sowie für besondere Anwendungen geeignet. Es verfügt über innovative Technologien, die eine effiziente Nutzung ermöglichen. Das Produkt ist aus langlebigen Materialien gefertigt und in einem modernen Design gehalten. Mit den vielfältigen Funktionen kann es den Nutzer bei verschiedenen Aufgaben unterstützen und den Komfort erhöhen. Das Gadget ist ideal für alle, die Wert auf praktische und zuverlässige Elektronik legen. Lieferumfang: Elektronisches Gadget mit Bedienungsanleitung.306,22 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0552P22F2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 0,8 Nm und erreicht ein Spitzendrehmoment von 2,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 670 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2755,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Wie funktioniert ein Servomotor und wofür wird er in der heutigen Technologie eingesetzt?
Ein Servomotor ist ein elektrischer Motor, der durch ein Steuersignal gesteuert wird, um eine präzise Bewegung zu erzeugen. Er enthält ein Feedback-System, das die Position des Motors kontinuierlich überwacht und korrigiert. Servomotoren werden in der Robotik, CNC-Maschinen, Drohnen, Kameras und anderen Anwendungen eingesetzt, die eine präzise und wiederholbare Bewegung erfordern. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH0553P02A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2199,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0553P11F1AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,2 Nm und erreicht ein Spitzendrehmoment von 3,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 9000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 970 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23 in gerader Ausführung. Zur Befestigung beträgt der Motorflansch 55 mm. Die Antriebswelle hat einen Durchmesser von 9 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2075,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor MH30703P07A2200Lexium MH3-Servomotoren liefern eine unvergleichlich hohe Leistungsdichte, um die meisten Anforderungenkompakter Maschinen zu erfüllen. Mit vier Flanschgrößen und drei unterschiedlichen Längen bieten sie eine Lösung für die meisten Anwendungen und decken einen Drehmomentbereich von 1,4 bis 65 Nm bei einermaximalen Drehzahl bis 6000 U/min ab. Sie ermöglichen eine robuste Einstellung der Regelparameter und vereinfachen so Installation und Einstellung. Die Lexium MH3-Servomotoren verfügen über die Zertifizierung Recognized und sie entsprechen den Normen UL1004 sowie den europäischen Richtlinien ( -Kennzeichnung). Sie sind in folgenden Varianten verfügbar: 4 Flanschgößen: 70, 100, 140 und 190 mm. Schutzart des Gehäuses: IP 65 für das Wellenende gemäß Norm IEC/EN 60529 (IP 67 mit Konformitätskit als Option). IP 65 für das Gehäuse (IP 67 mit Konformitätskit als Option). Mit oder ohne Haltebremse. Winkelstecker für Leistungs- und Encoderanschluss. Integrierte Singleturn oder Multiturn SinCos Hiperface -Geber. Glattes Wellenende oder Wellenende mit Passfeder.1989,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Digital Innovation PlaybookDigital Innovation Playbook , Das unverzichtbare Arbeitsbuch für Gründer, Macher und Manager. , Bremsbacken > Bremsen & Bremsenteile , Erscheinungsjahr: 20160902, Produktform: Leinen, Redaktion: Dark Horse Innovation, Seitenzahl/Blattzahl: 312, Keyword: Business Model; Design Thinking; Digitalisierung; Innovationsentwicklung; Innovationsprozess; Produktentwicklung; Service Design; Startup, Fachschema: Unternehmer, Thema: Optimieren, Warengruppe: HC/Wirtschaft/Management, Fachkategorie: Management und Managementtechniken, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Murmann Publishers, Verlag: Murmann Publishers, Verlag: Murmann Publishers, Länge: 266, Breite: 223, Höhe: 27, Gewicht: 1305, Produktform: Leinen, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Kennzeichnung von Titeln mit einer Relevanz > 30, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0030, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 168911739,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.